你好,我是 Li Ruiqin。
我在新加坡国立大学读电子与计算机工程(ECE), 正在深入学习自动驾驶与主动安全、AI 传感器与 VR/AR、 深度强化学习、具身智能、世界动作模型和 AI 相关的硬件优化。
关于我
我现在在新加坡国立大学电子与计算机工程系(ECE),正在深入学习 自动驾驶与主动安全、AI 传感器与 VR/AR、 深度强化学习、具身智能、 世界动作模型和AI 相关的硬件优化。
业余时间会写一些自己常用的小工具,做过的东西基本都放在 GitHub 上。
论文
-
Driving Like Yourself: A Benchmark for Closed-Loop Personalized End-to-End Autonomous Driving
ECCV 2026提出 Person2Drive:一套个性化端到端自动驾驶的基准与平台。它包含可扩展的个性化 驾驶数据采集系统、用 MMD 与 KL 散度量化个人驾驶风格的评估指标,以及一个 只微调轨迹预测头就能完成个性化的框架——保留预训练主干,在保证安全的前提下 让模型学会「像你一样开车」。
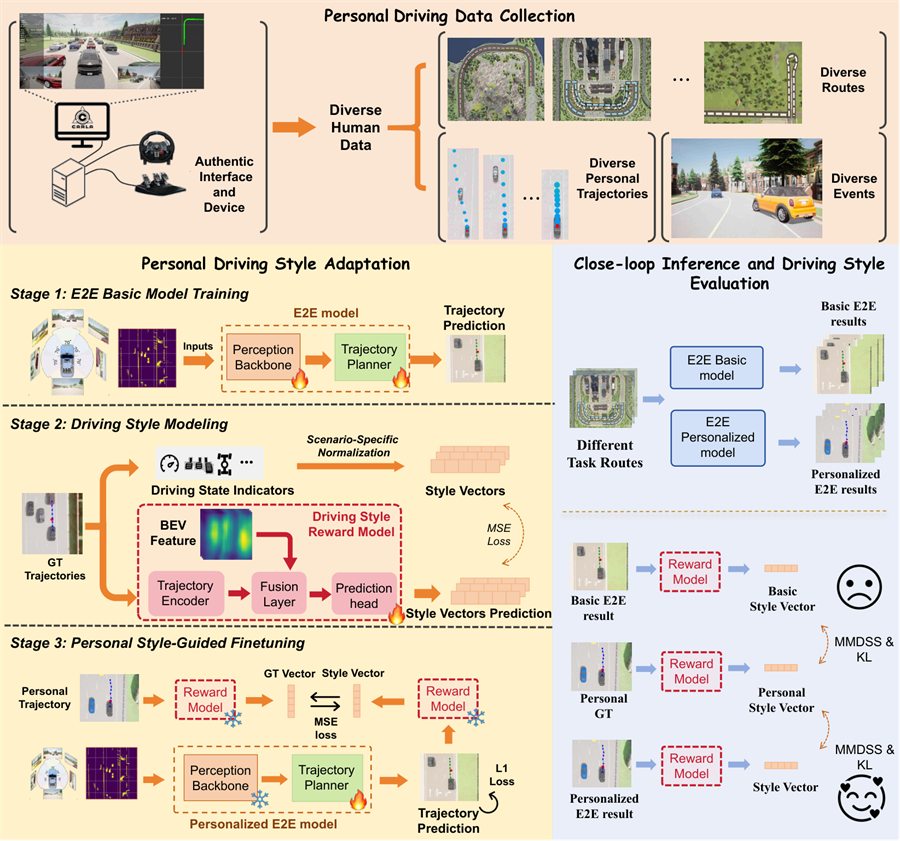
Person2Drive 框架总览。图:Dong et al., ECCV 2026。
项目
-
nice-reading-lens
计算机视觉把手机架在书桌旁当摄像头对着纸质书,翻页之后电脑上自动出中文。 翻页检测、页面摆正、双页分割、OCR 和翻译全部在本机运行,翻译走 Ollama,不联网。
-
live-interpreter
语音一个轻量的实时英译中口译工具:直接调用你电脑的麦克风, 把听到的英文实时转成中文,全部在本机运行,不依赖云端服务。
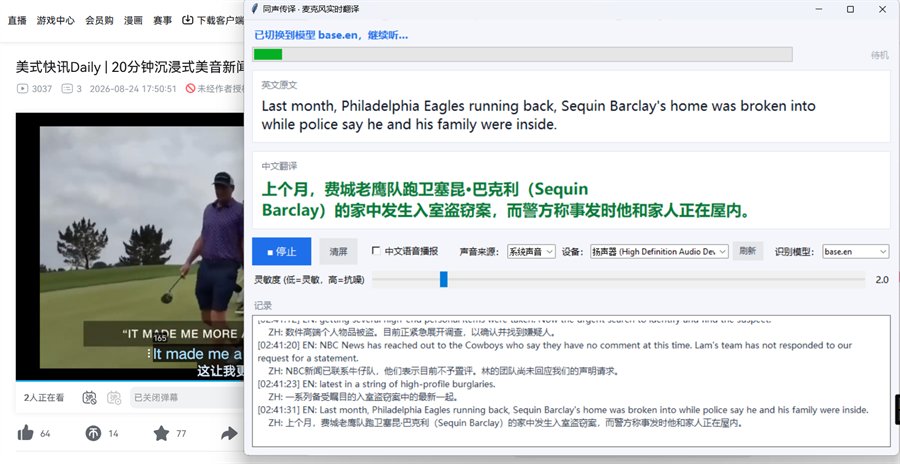
在英文新闻直播上实时转译。 -
CARLA-SB3-RL-Training-Environment
强化学习基于 CARLA 0.10.0 与 Stable-Baselines3 的训练与评估环境,在策略外面套了一层 CBF 安全滤波器:每一步解一次 QP 改写动作,barrier 违反量也写进 reward。
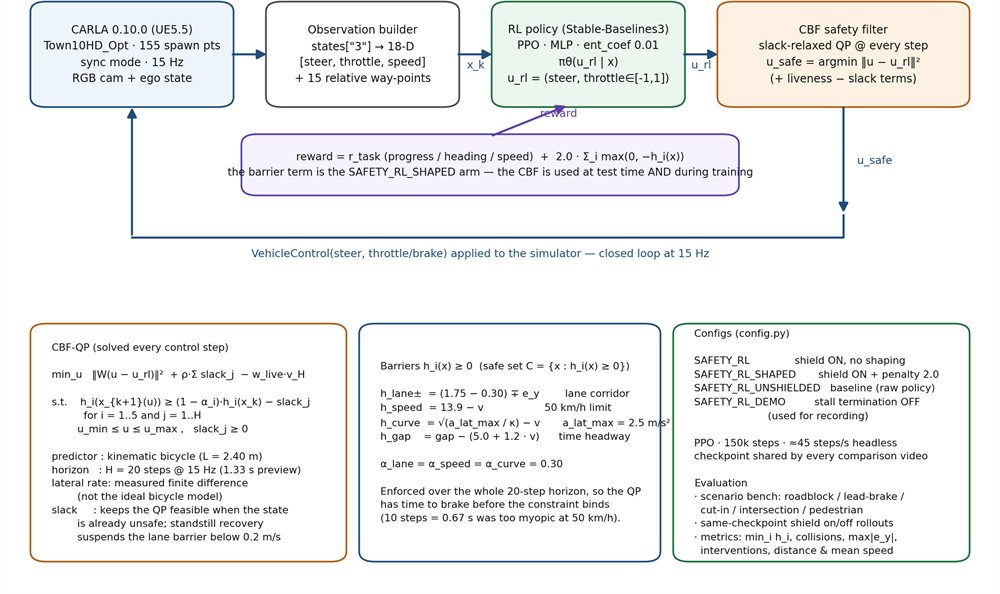
PPO 策略加 CBF 安全滤波器,在 CARLA 0.10.0 中闭环运行。
联系我
- 邮箱 liruiqin@u.nus.edu
- GitHub github.com/toyosatomimi98
- Scholar Google Scholar 主页
- 所在地 Singapore